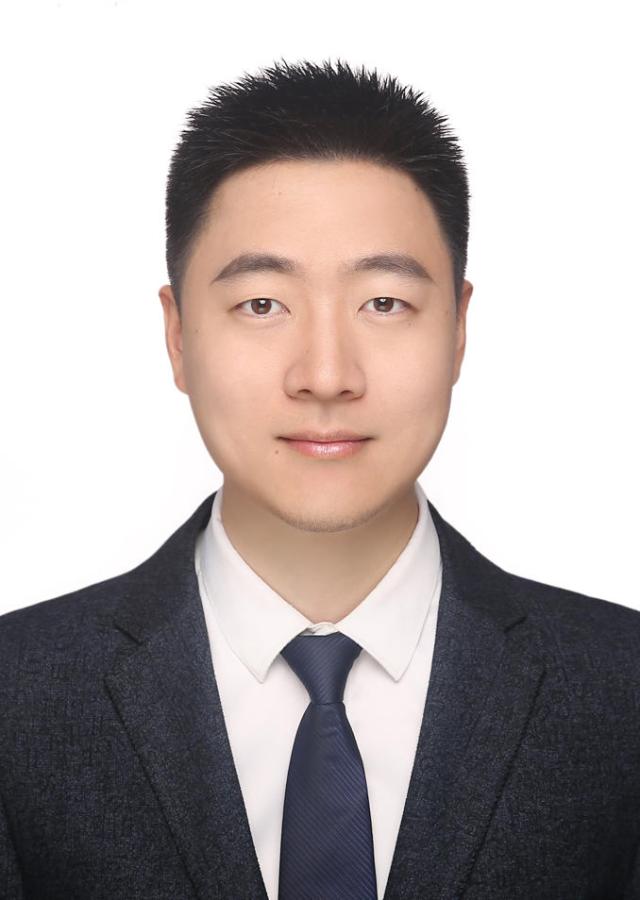
周天语
- 教师拼音名称:Zhou Tianyu
- 职务:菁英教授
- 性别:男
- 职称:教授
- 所属院系:建筑工程学院
- acd8739473df3a34d5a29a9fac0fb995e2b4b3e38afe9530c37f756c46bf52bee8efcb138d7c40806665f5d3ea32b6f00d34039b896e1ca158fd14fb55376b860c4afc6aa19a45ae609de022f59578bd1e48fb37f81eddb33e6a76a49a8875ae5b6f81bb886e0d6bfc94fda991845cebfdd2035b037aa984940dcbfcc4f82789
-
· Vann, W., Zhou, T., Zhu, Q. and Du, J. (2023).“Enabling Automated Facility Maintenance from Articulated Robot Collision-Free Designs.”ELSEVIER Advanced Engineering Informatics, 55, p.101820
-
· Ye, Y., Xia, P., Zhou, T. and Du, J. (2023). “Spatial Memory of BIM and Virtual Reality: A Mental Mapping Study.”ASCE Journal of Construction Engineering and Management 149(7), p.04023042.
-
· Zhou, T., Zhu, Q., Ye, Y. and Du, J. (2023).“Humanlike Inverse Kinematics for Improved Spatial Awareness in Construction Robot Teleoperation: Design and Experiment.”ASCE Journal of Construction Engineering and Management, 149(7), p.04023044.
-
· Zhou, T., Xia, P., Zhu, Q. and Du, J. (2023).“Cognition-Driven Navigation Assistive System for Emergency Indoor Wayfinding (CogDNA): Proof of Concept and Evidence.”ELSEVIER Safety Science, 162, p.106100.
-
· Zhou, T., Xia, P., Ye, Y. and Du, J. (2023). “Embodied Robot Teleoperation based on High-Fidelity Haptic Simulator: Pipe Fitting Example.”ASCE Journal of Construction Engineering and Management 149(12), p.04023129.
-
· Xu, F., Zhou, T., You, H. and Du, J. (2024). “Improving indoor wayfinding with AR-enabled egocentric cues: A comparative study.”ELSEVIER Advanced Engineering Informatics, 59, p.102265.
-
· Du, J., Vann, W., Zhou, T., Ye, Y. and Zhu, Q. (2024). ”Sensory Manipulation as a Countermeasure to Robot Teleoperation Delays: System and Evidence.” Scientific Reports, 14(1), p.4333
-
· Xia, P., Zhou, T., Ye, Y. and Du, J. (2024). “Autonomy Assistant System for ROV Shared Control.”ASCE Journal of Computing in Civil Engineering, 38(4), p.04024015.
-
· Xu, F., Zhou, T., Nguyen, T., and Du, J. (2024). “Augmented reality in team-based search and rescue: Exploring spatial perspectives for enhanced navigation and collaboration.”Safety Science,, 176, p.106556.
-
· You, H., Zhou, T., Zhu, Q., Ye, Y. and Du, J. (2024). “Embodied AI for Dexterity-Capable Construction Robots: DEXBOT Framework.”ELSEVIER Advanced Engineering Informatics, 62, p.102572.